
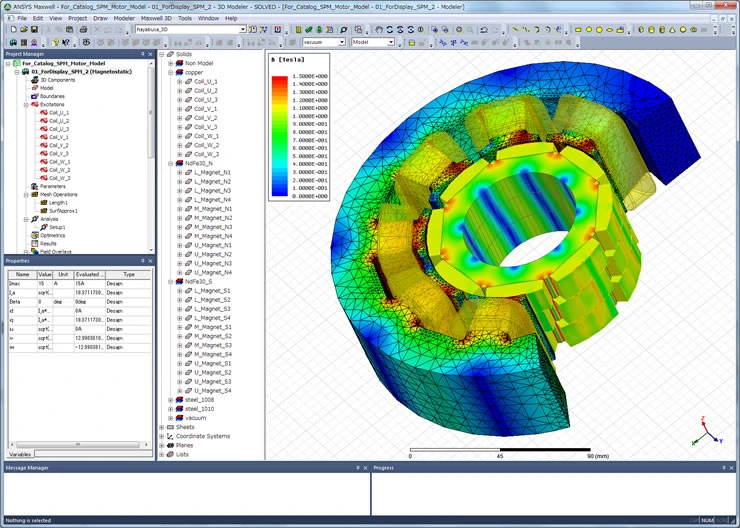
先进电磁(电机)设计技术
PSMP 编码器采用符合全球标准的光学 ASIC,可提供从经济型到超高精度型的定制方案。
编码器规格
| 传感器类型 | 反射式光学直线编码器 |
|---|---|
| 分辨率 | 0.1µm |
| 重复精度 | 1 µm 或更精细 |
| 类型 | 绝对式/增量式(可选) |
| 输入/输出 | BiSS-C / ABZ 差分信号 |
| 电源 | 5V |
| 光栅尺 | 材质:玻璃 / SUS / AL(可选) |
| 传感器类型 | 反射式光学直线编码器 |
|---|---|
| 分辨率 | 17 位单圈绝对值 |
| 重复精度 | 0.01°或更细 |
| 类型 | 绝对式 / 增量式(可选) |
| 输入/输出 | BiSS-C(可选)/ ABZ 差分信号 |
| 电源 | 5V |
| 码盘 | 材质:AL / 玻璃(可选) |
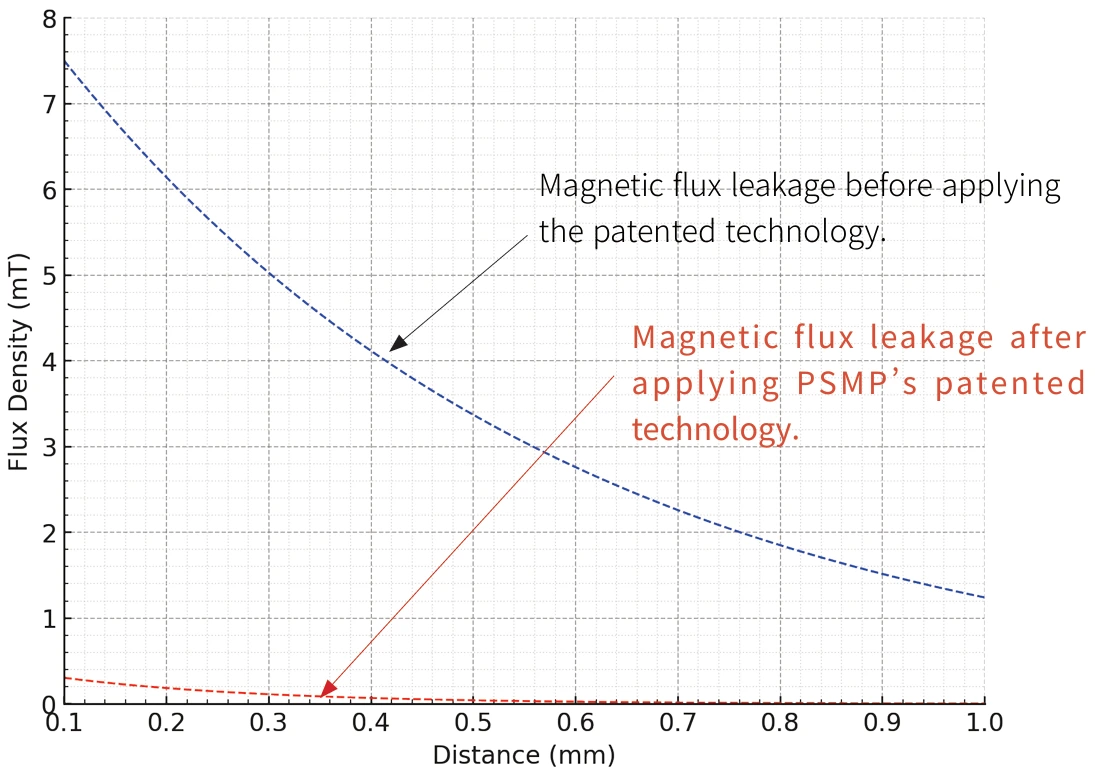
PSMP 凭借专利电磁设计,有效抑制直线电机外部的磁通泄漏。
这样可避免取放器之间产生吸引或排斥,并在不改变电机规格的情况下维持最佳推力。
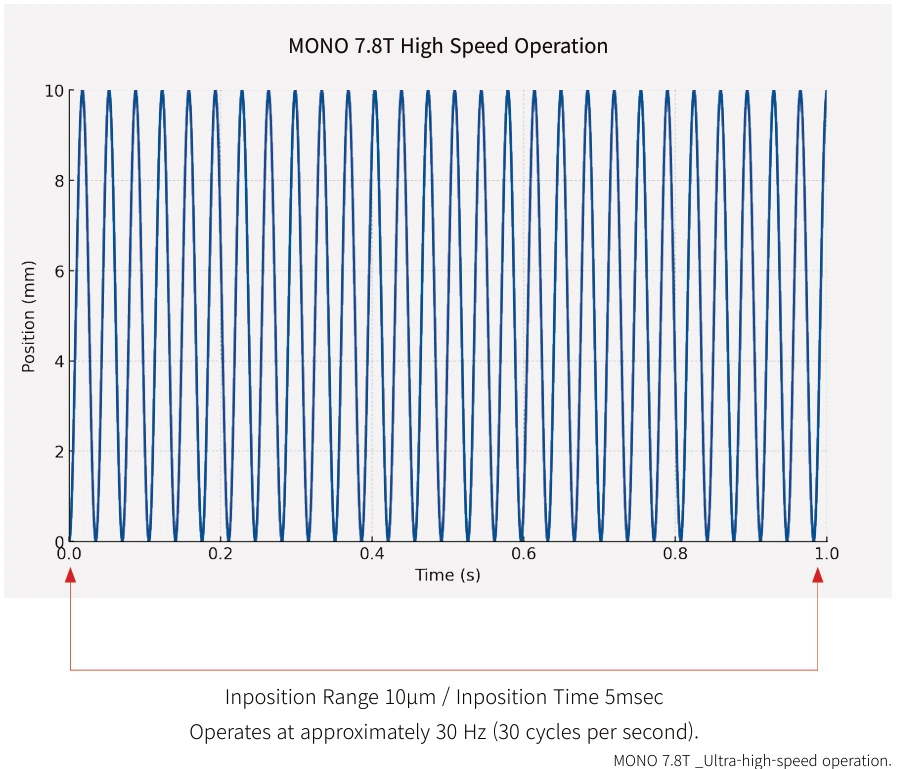
PSMP 直线取放器兼具高精度与超高速运行能力,可缩短周期时间并提高设备运行率,从而提升效率。
取放器的高速运行性能主要取决于电机规格、质量和负载率。
无铁芯电机不含铁芯,质量更轻、惯量更低,因此可实现高速运动。 它运行时不会产生齿槽效应或振动;与有铁芯电机相比,能量损耗和发热也更少,即使高速运行仍可保持稳定。
凭借多年的机械设计经验,我们的取放器采用超轻动子并尽量降低负载,从而降低电感和惯量,使电机能够以更高响应速度运行。
PSMP 直驱系统将电机直接连接至主轴,无需联轴器或齿轮。 这种结构更简单、效率更高,并可实现高精度、无摩擦的运动控制。
直接驱动
| 类别 | 全直驱 | 联轴器直连驱动 | 间接驱动(齿轮) | 间接驱动(皮带) |
|---|---|---|---|---|
| 结构 | 电机直接连接主轴 | 通过联轴器连接 | 通过齿轮连接 | 通过皮带和皮带轮连接 |
| 效率 / 精度 | 极高,能量损耗极小 | 高,能量损耗较小 | 中等,摩擦会造成损耗并降低精度 | 较低,皮带弹性会造成损耗 |
| 维护 | 极少 | 需要维护联轴器 | 齿轮磨损导致维护频繁 | 皮带磨损后需要维护 |
柔性着陆功能可通过软件控制轴在接触物体前的速度和作用力。 通过施加所需作用力并避免冲击加速度(F = m × a),可防止目标物受损,并适用于精细或高精度作业。

PSMP 根据客户需求提供定制选项。
我们支持特殊工艺并开发专用产品,助力提升客户竞争力。
接收客户需求
定制产品生产
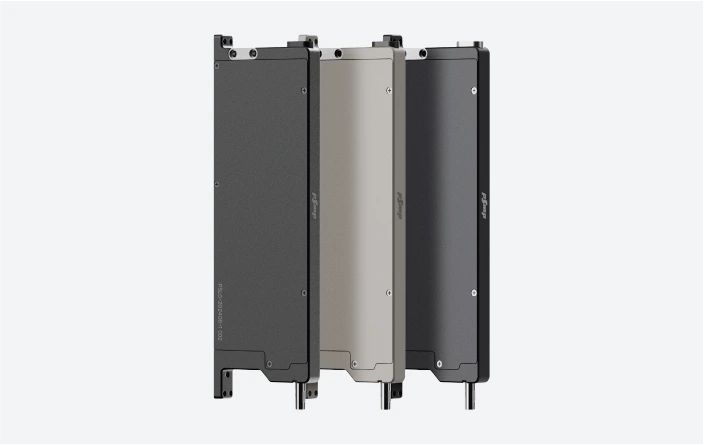
资料来源:PSMP 网站 · 2026.09.11
Z 轴
采用 VCM 或直线电机驱动的 Z 轴专用直线运动取放器。
Z + θ(R)轴
ZR 运动取放器,Z 轴由电机驱动,θ(R)轴可控。
Z + θ(R)轴,高推力
Z 轴和 θ(R)轴均由电机驱动的 ZR 运动取放器。高功率直线电机可提供较大的压入力,适用于搬运重物。
气动 Z 轴 + 电机驱动 θ(R)轴
混合型取放器通过伺服控制精确修正旋转角度,并以气动方式实现上下运动。


