
첨단 전자계(모터) 설계 기술
최신 전자계 해석 도구(Maxwell, JMAG 등)를 활용하여 자기회로 설계 및 최적화, 정적/과도 해석을 정밀하게 수행하며, 운동자 강도와 기구적 안정성을 고려한 구조 설계, 기구 부품의 절연 설계, 그리고 열 해석까지 종합적으로 진행합니다.
이와 같은 전방위적 기술 적용을 통해 최고의 성능과 신뢰성을 갖춘 피커용 모터를 직접 설계,제작 및 적용합니다.
설계 모터 역량
R&D에서 모터 설계 더 보기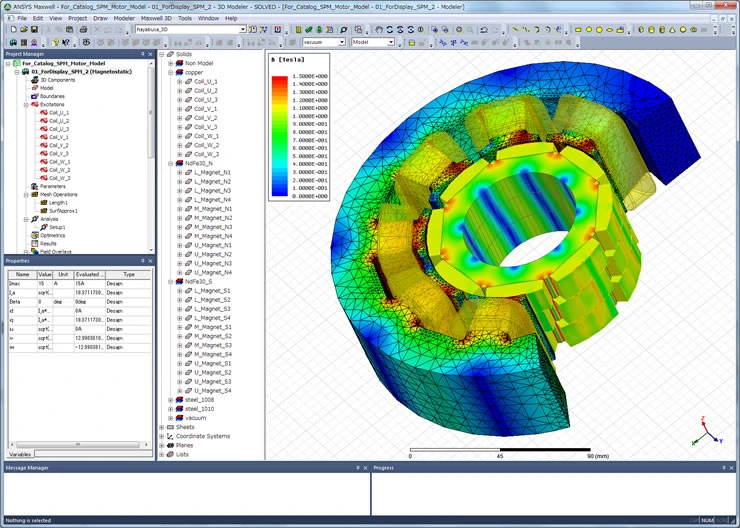
최신 전자계 해석 도구(Maxwell, JMAG 등)를 활용하여 자기회로 설계 및 최적화, 정적/과도 해석을 정밀하게 수행하며, 운동자 강도와 기구적 안정성을 고려한 구조 설계, 기구 부품의 절연 설계, 그리고 열 해석까지 종합적으로 진행합니다.
이와 같은 전방위적 기술 적용을 통해 최고의 성능과 신뢰성을 갖춘 피커용 모터를 직접 설계,제작 및 적용합니다.
설계 모터 역량
R&D에서 모터 설계 더 보기PSMP 엔코더는 글로벌 표준 ASIC 반도체 광학 부품을 활용하여 설계합니다.
고객의 요청 사항에 따라 범용·저가형부터 초정밀형까지 맞춤형 Encoder 제작을 지원합니다.
| Sensor Type | Reflective Optical Linear Encoder |
|---|---|
| Resolution | 0.1µm |
| Repeatability | 1µm or Finer |
| Type | Absolute /Incremental(optional) |
| I/O | BiSS-C / ABZ Differential(optional) |
| Power | 5V |
| Scale | Material: Glass / SUS / AL (optional) |
| Sensor Type | Reflective Optical Linear Encoder |
|---|---|
| Resolution | 17bit Single-turn Absolute |
| Repeatability | 0.01° or Finer |
| Type | Absolute / Incremental (optional) |
| I/O | BiSS-C / ABZ Differential(optional) |
| Power | 5V |
| Code Wheel | Material: AL / Glass (optional) |
PSMP는 당사 특허의 전자계 설계 기술을 적용하여 리니어 모터 외부의 자속 누설을 효과적으로 차단합니다. 이를 통해 피커 간 인력 및 반발력 문제를 해결하고, 모터 사양 변경 없이 최적의 추력을 유지합니다.
PSMP의 리니어 피커는 뛰어난 정밀도를 유지하면서 초고속 구동이 가능합니다.
빠른 구동속도는 생산 사이클 단축과 장비의 가동시간을 최대화 하여 작업 공정의 효율성을 크게 향상시킬 수 있습니다.
피커의 고속 구동은 모터 사양, 이동자 질량, 부하율과 밀접한 관련이 있습니다.
코어리스 모터는 철심(Core)을 없앤 경량 구조로 관성을 낮춰 초고속 구동을 구현하며, 코깅(Cogging)·진동·발열을 최소화합니다.
다년간 축적한 경량 기구 설계로 이동자 질량과 관성을 줄이고, 낮은 인덕턴스 설계를 결합해 모터 응답 속도를 극대화했습니다.

모터가 메인 샤프트를 직접 구동하는 풀 다이렉트 드라이브 구조로, 커플링·기어·벨트 등 중간 전달 부품에서 발생하는 백래시와 마찰 손실을 원천 배제했습니다.
| 구분 | Full Direct Drive | Direct Coupled Drive | Indirect Drive (Gear) | Indirect Drive (Belt) |
|---|---|---|---|---|
| 구조 | 모터와 샤프트가 직접 연결됨 | 커플링을 통한 연결 | 기어를 통한 연결 | 벨트와 풀리로 연결 |
| 효율성/정밀도 | 매우 높음, 에너지 손실 거의 없음 | 높음, 약간의 에너지 손실 발생 | 중간, 마찰로 인한 손실과 정밀도 저하 | 낮음, 벨트 신축성으로 인한 손실 발생 |
| 유지보수 | 거의 필요 없음 | 커플링 관리 필요 | 기어 마모로 잦은 유지보수 필요 | 벨트 마모로 유지보수 필요 |
소프트 랜딩은 샤프트가 대상물에 닿기 직전 속도(Velocity)와 접촉 하중(Force)을 설정값으로 전환하는 기능입니다. 접촉 순간의 관성 충격을 줄이고 지정된 하중으로만 안착시켜 박형 패키지의 파손을 방지합니다.

PSMP는 고객 요구에 맞춘 맞춤형 옵션을 제공합니다.
특수 공정 지원 및 전용 제품 개발을 통해 고객의 경쟁력 강화를 돕습니다.
고객 요청사항 접수
고객 전용 제품 양산
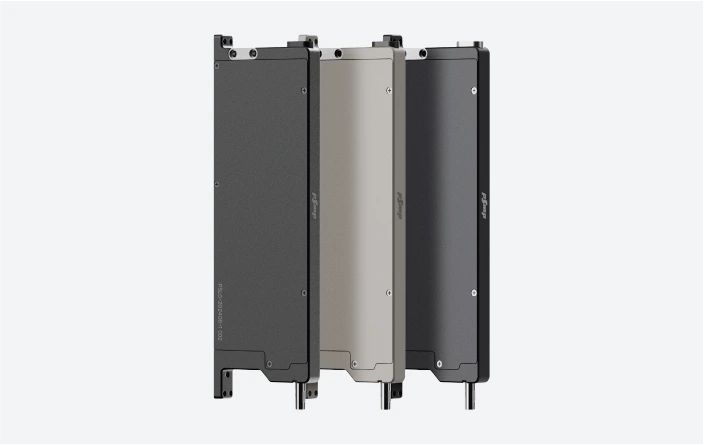
Z축 구동 방식과 회전 기능을 비교하고, 필요한 모델의 사양과 도면을 확인하세요.
Z축
VCM 또는 리니어 모터로 동작하는 Z축 전용 리니어 모션 피커입니다.
Z축 + θ(R)축
Z축과 θ(R)축 모두 모터로 동작하는 ZR 모션 피커 입니다.
Z축 + θ(R)축, 고출력
Z축과 θ(R)축 모두 모터로 동작하는 ZR 모션 피커입니다. 초고출력 리니어 모터가 탑재되어 있어 강한 힘으로 누르거나 무거운 물체를 핸들링할 수 있습니다.
공압 Z축 + 모터 θ(R)축
서보제어를 통해 회전 각도를 정밀하게 보정하고 공압을 이용하여 업다운 하는 하이브리드 피커입니다.


